Le problème : garder la vitesse malgré la chargeThe problem: hold speed as load changes
Une charge supplémentaire freine le moteur. La commande doit produire le couple nécessaire pour retrouver la vitesse demandée, tout en gardant le flux sous contrôle.An added load slows the motor. The controller must produce the torque needed to recover target speed while keeping flux under control.
J’ai étudié une machine asynchrone de 5 kW / 380 V. Dans cette machine, flux et couple sont liés : agir directement sur les trois courants rend leur pilotage difficile à lire. J’ai donc utilisé une FOC indirecte à flux rotorique orienté.I studied a 5 kW / 380 V induction motor. Flux and torque interact, so directly controlling the three phase currents makes their roles hard to separate. I used indirect rotor-flux-oriented control.
L’idée est de regarder les courants dans un repère qui tourne avec le flux rotorique. Dans ce repère, id agit principalement sur l’aimantation et le flux, tandis que iq agit sur le couple. La boucle de vitesse ajuste la demande de couple lorsque la vitesse s’écarte de sa consigne.The idea is to express currents in a frame rotating with rotor flux. In that frame, id mainly controls magnetisation and flux, while iq controls torque. The speed loop adjusts torque demand when speed departs from its target.
- ObjectifGoal
Suivre une vitesse et rejeter une variation de charge.Track speed and reject a load disturbance.
- FluxFlux
id règle principalement l’aimantation de la machine.id mainly sets motor magnetisation.
- CoupleTorque
iq règle le couple dans le repère correctement orienté.iq controls torque in the correctly aligned frame.
Comment la commande agit sur le moteurHow the controller drives the motor
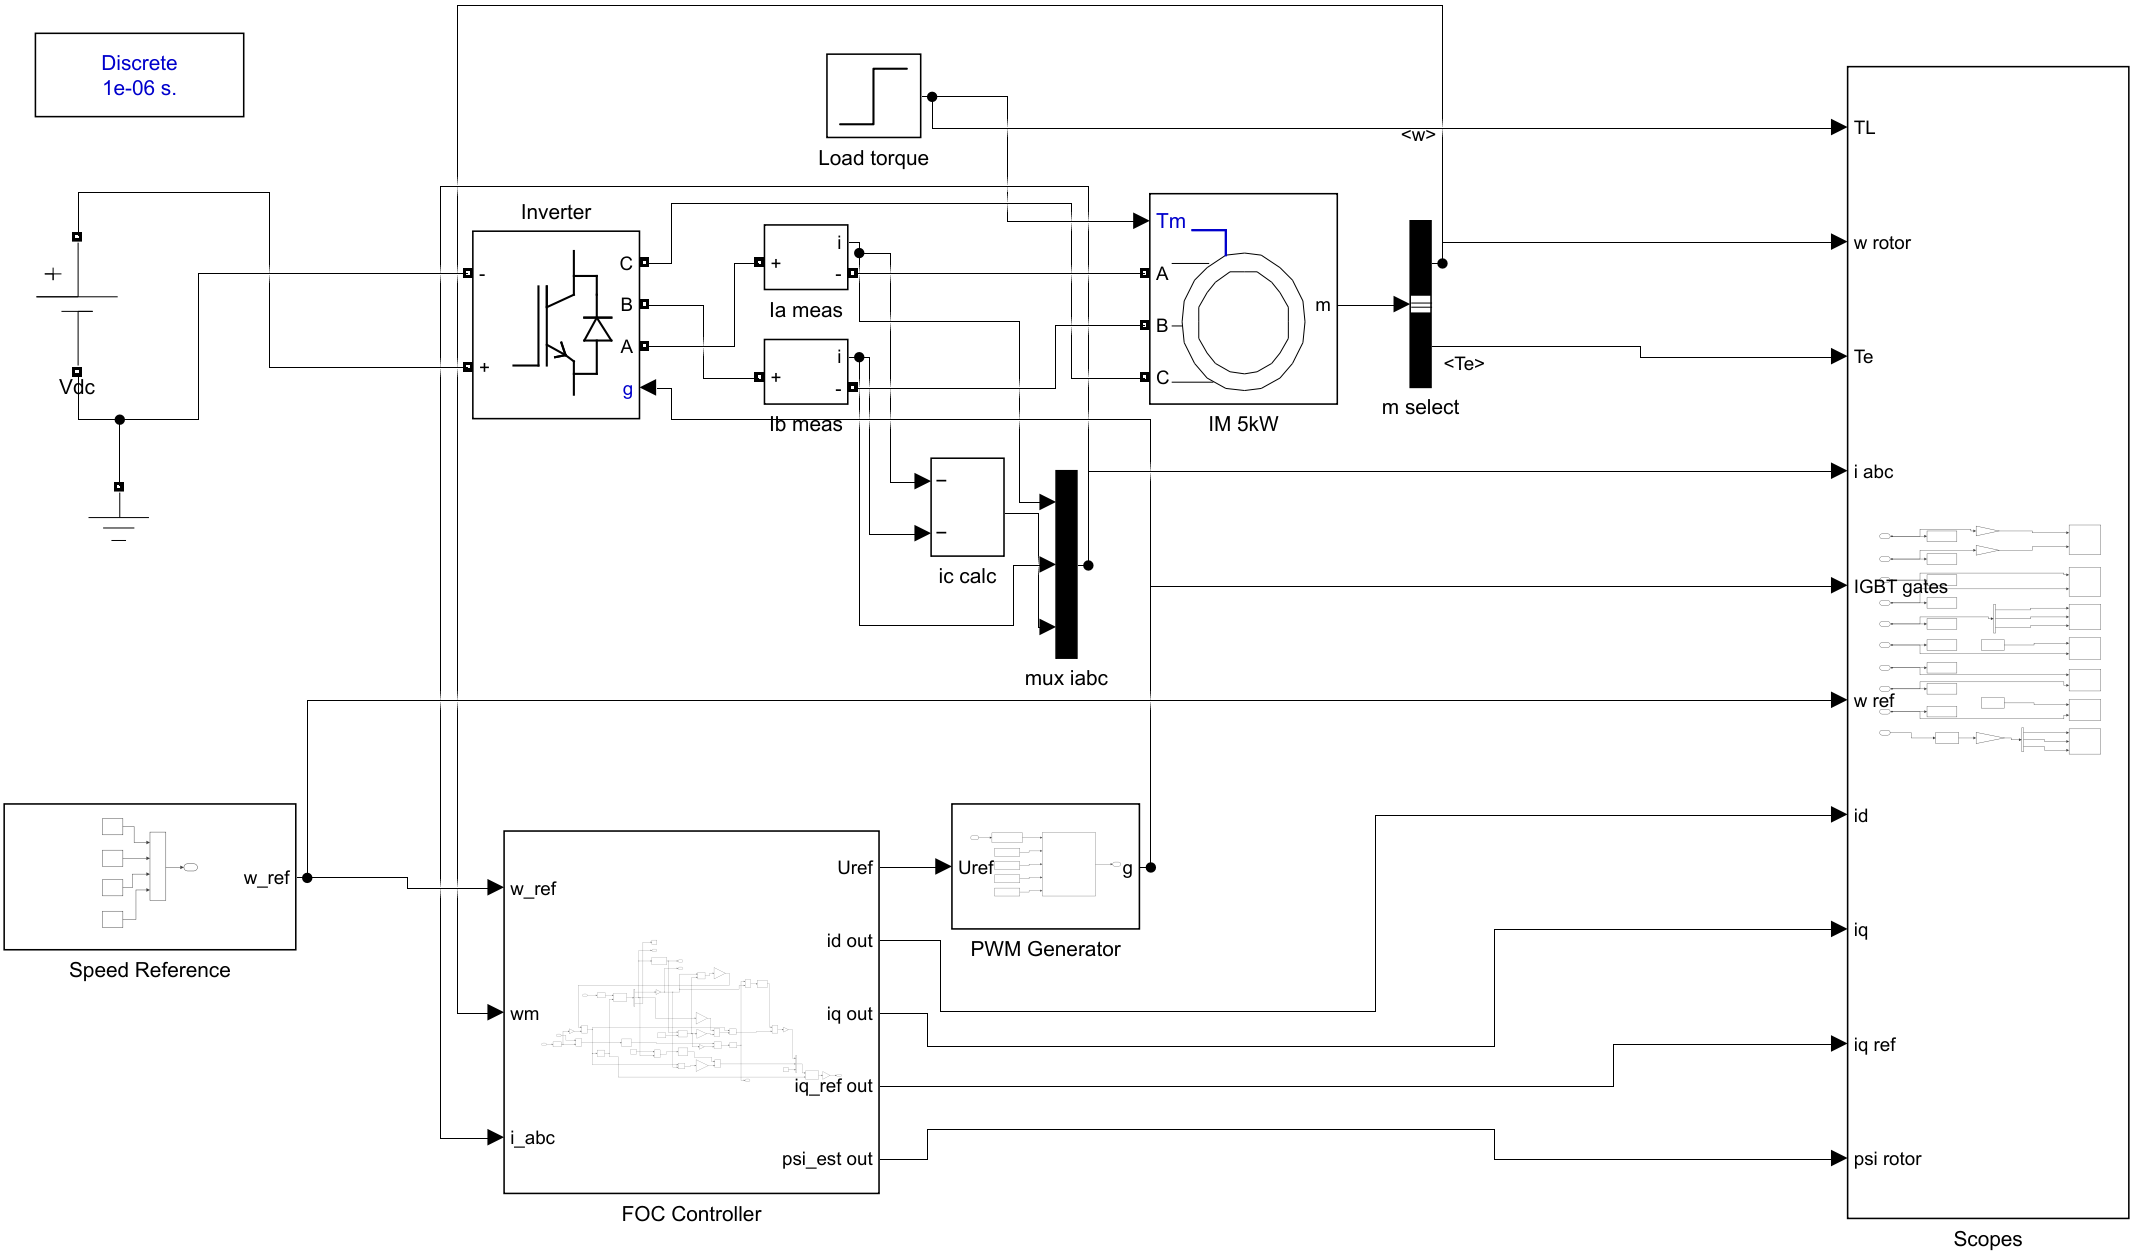
Chaque bloc a un rôle précis : changer de repère, orienter les axes, régler les courants, puis transformer une tension calculée en action de l’onduleur.Each block has a specific role: change coordinates, align the axes, control currents, then turn a calculated voltage into inverter action.
Clarke et ParkClarke and Park
Les trois courants deviennent deux composantes dans un repère tournant aligné sur le flux.Three phase currents become two components in a rotating frame aligned with flux.
Courants id et iqid and iq currents
Deux régulateurs suivent les consignes de courant id et iq, avec compensation de leurs interactions.Two controllers track id and iq current references, with feed-forward compensation of their interaction.
Tensions de référenceVoltage references
Les PI calculent vd et vq. Park inverse les ramène au repère fixe pour la modulation.The PIs calculate vd and vq. Inverse Park returns them to the stationary frame for modulation.
Modulation de l’onduleurInverter modulation
La SPWM utilise un comparateur et la SVPWM calcule les durées de commutation.SPWM uses a comparator and SVPWM calculates switching durations.
Onduleur et machineInverter and motor
L’onduleur synthétise les tensions triphasées. Les courants et la vitesse reviennent au contrôleur.The inverter synthesises three-phase voltages. Currents and speed feed back to the controller.
Le modèle en courant estime le flux rotorique. La vitesse électrique du rotor et le glissement calculé donnent l’angle du repère utilisé par Park. Cet estimateur aide à l’orientation ; le découplage vient du repère aligné et des termes d’anticipation ajoutés aux régulateurs.A current model estimates rotor flux. Electrical rotor speed and calculated slip provide the reference-frame angle used by Park. The estimator supports orientation; the aligned frame and feed-forward terms in the controllers provide decoupling.
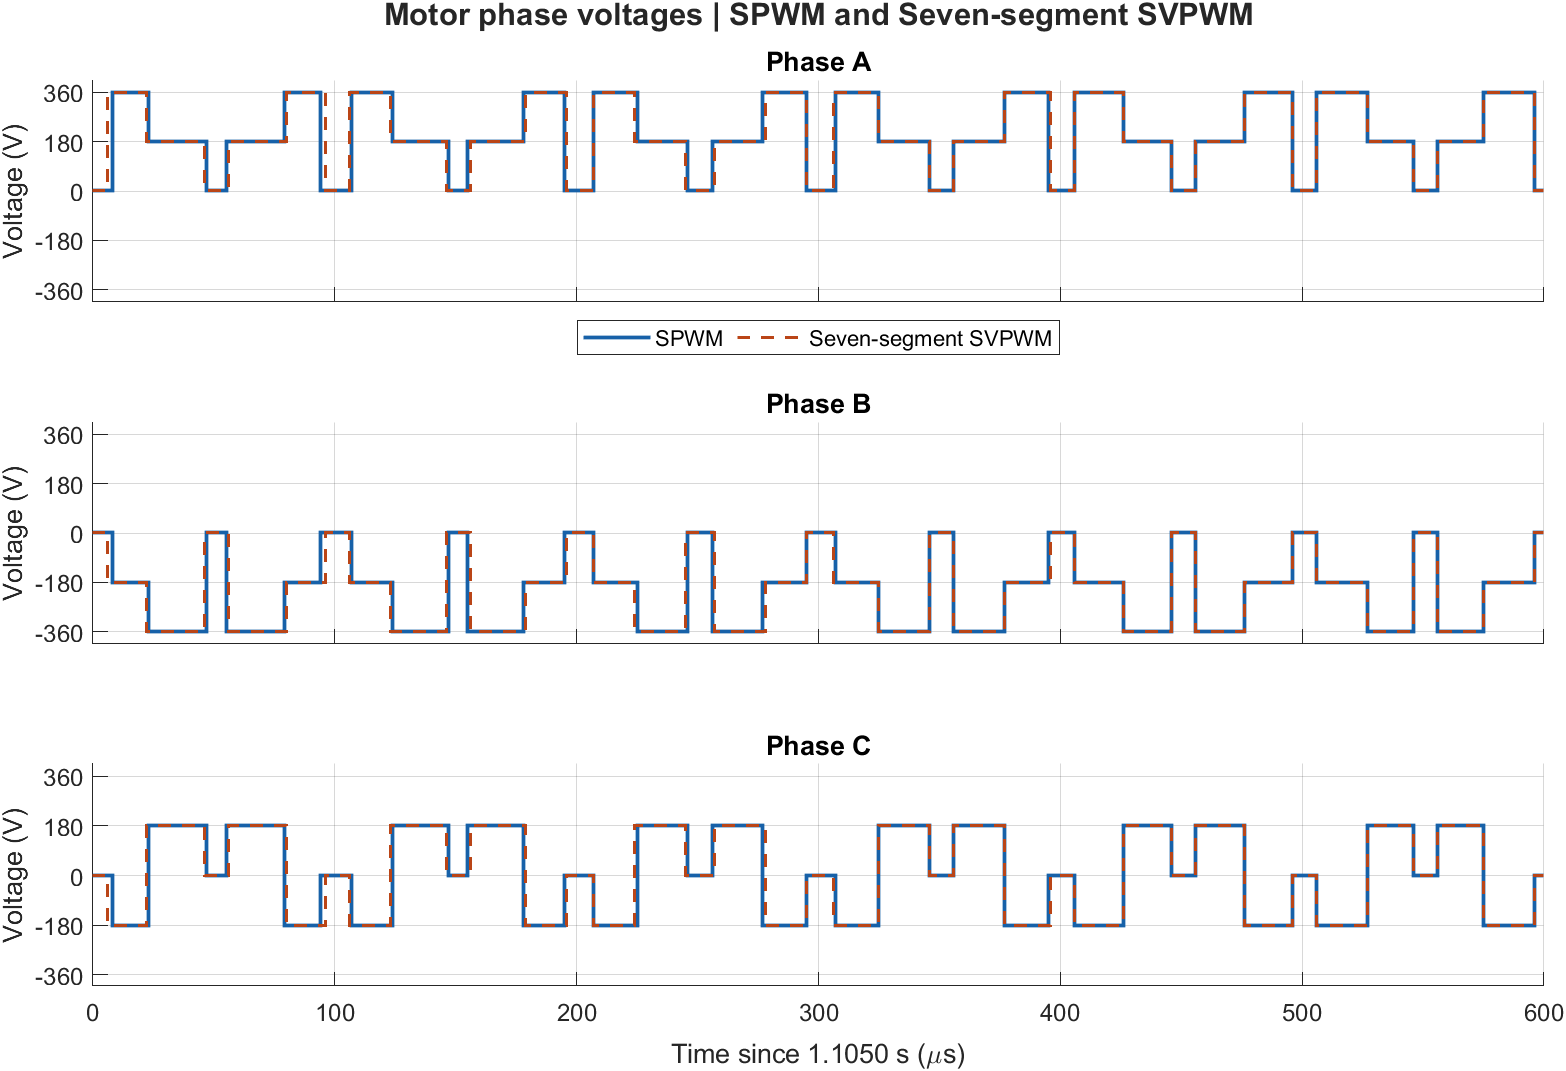
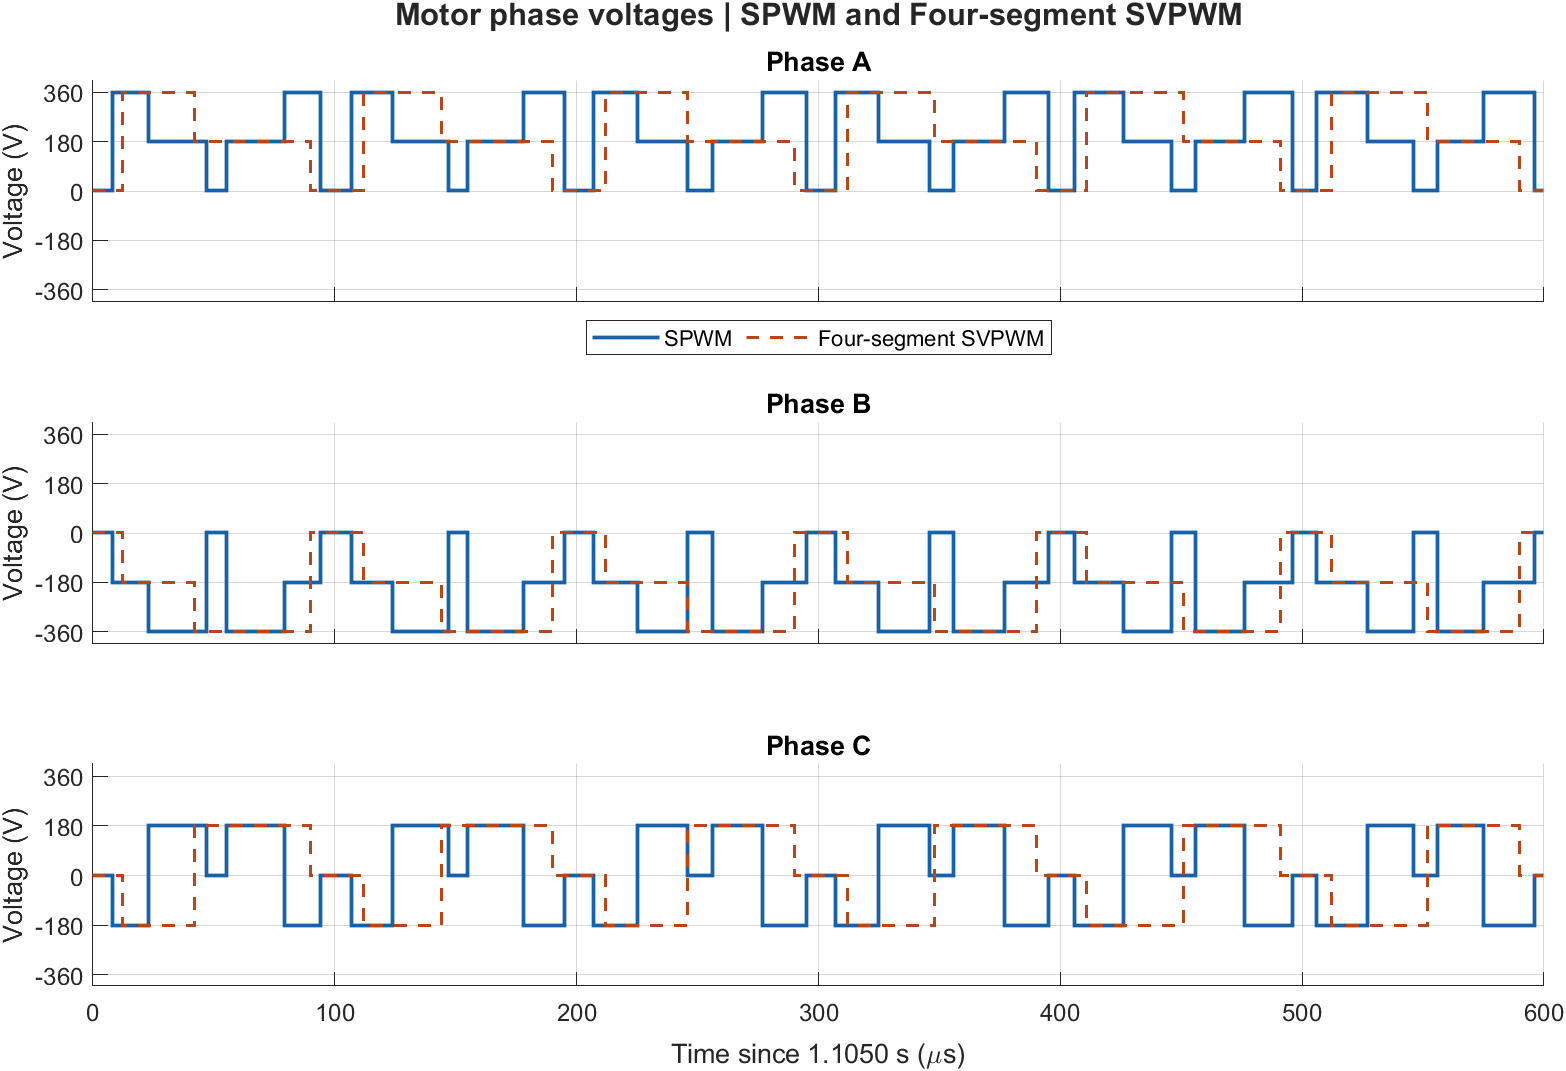
La SPWM compare les tensions de phase à une porteuse triangulaire. La SVPWM détermine le secteur du vecteur de tension, calcule les durées des deux états actifs et répartit le temps restant entre les états nuls. La séquence à sept segments organise ces durées en impulsions de grille symétriques. La séquence à quatre segments applique chaque état actif d’un seul tenant.SPWM compares the phase commands with a triangle. SVPWM finds the voltage sector, calculates the two active dwell times and shares the remaining time between the zero states. The seven-segment sequence mirrors the active intervals. The four-segment sequence applies each active state in one interval.
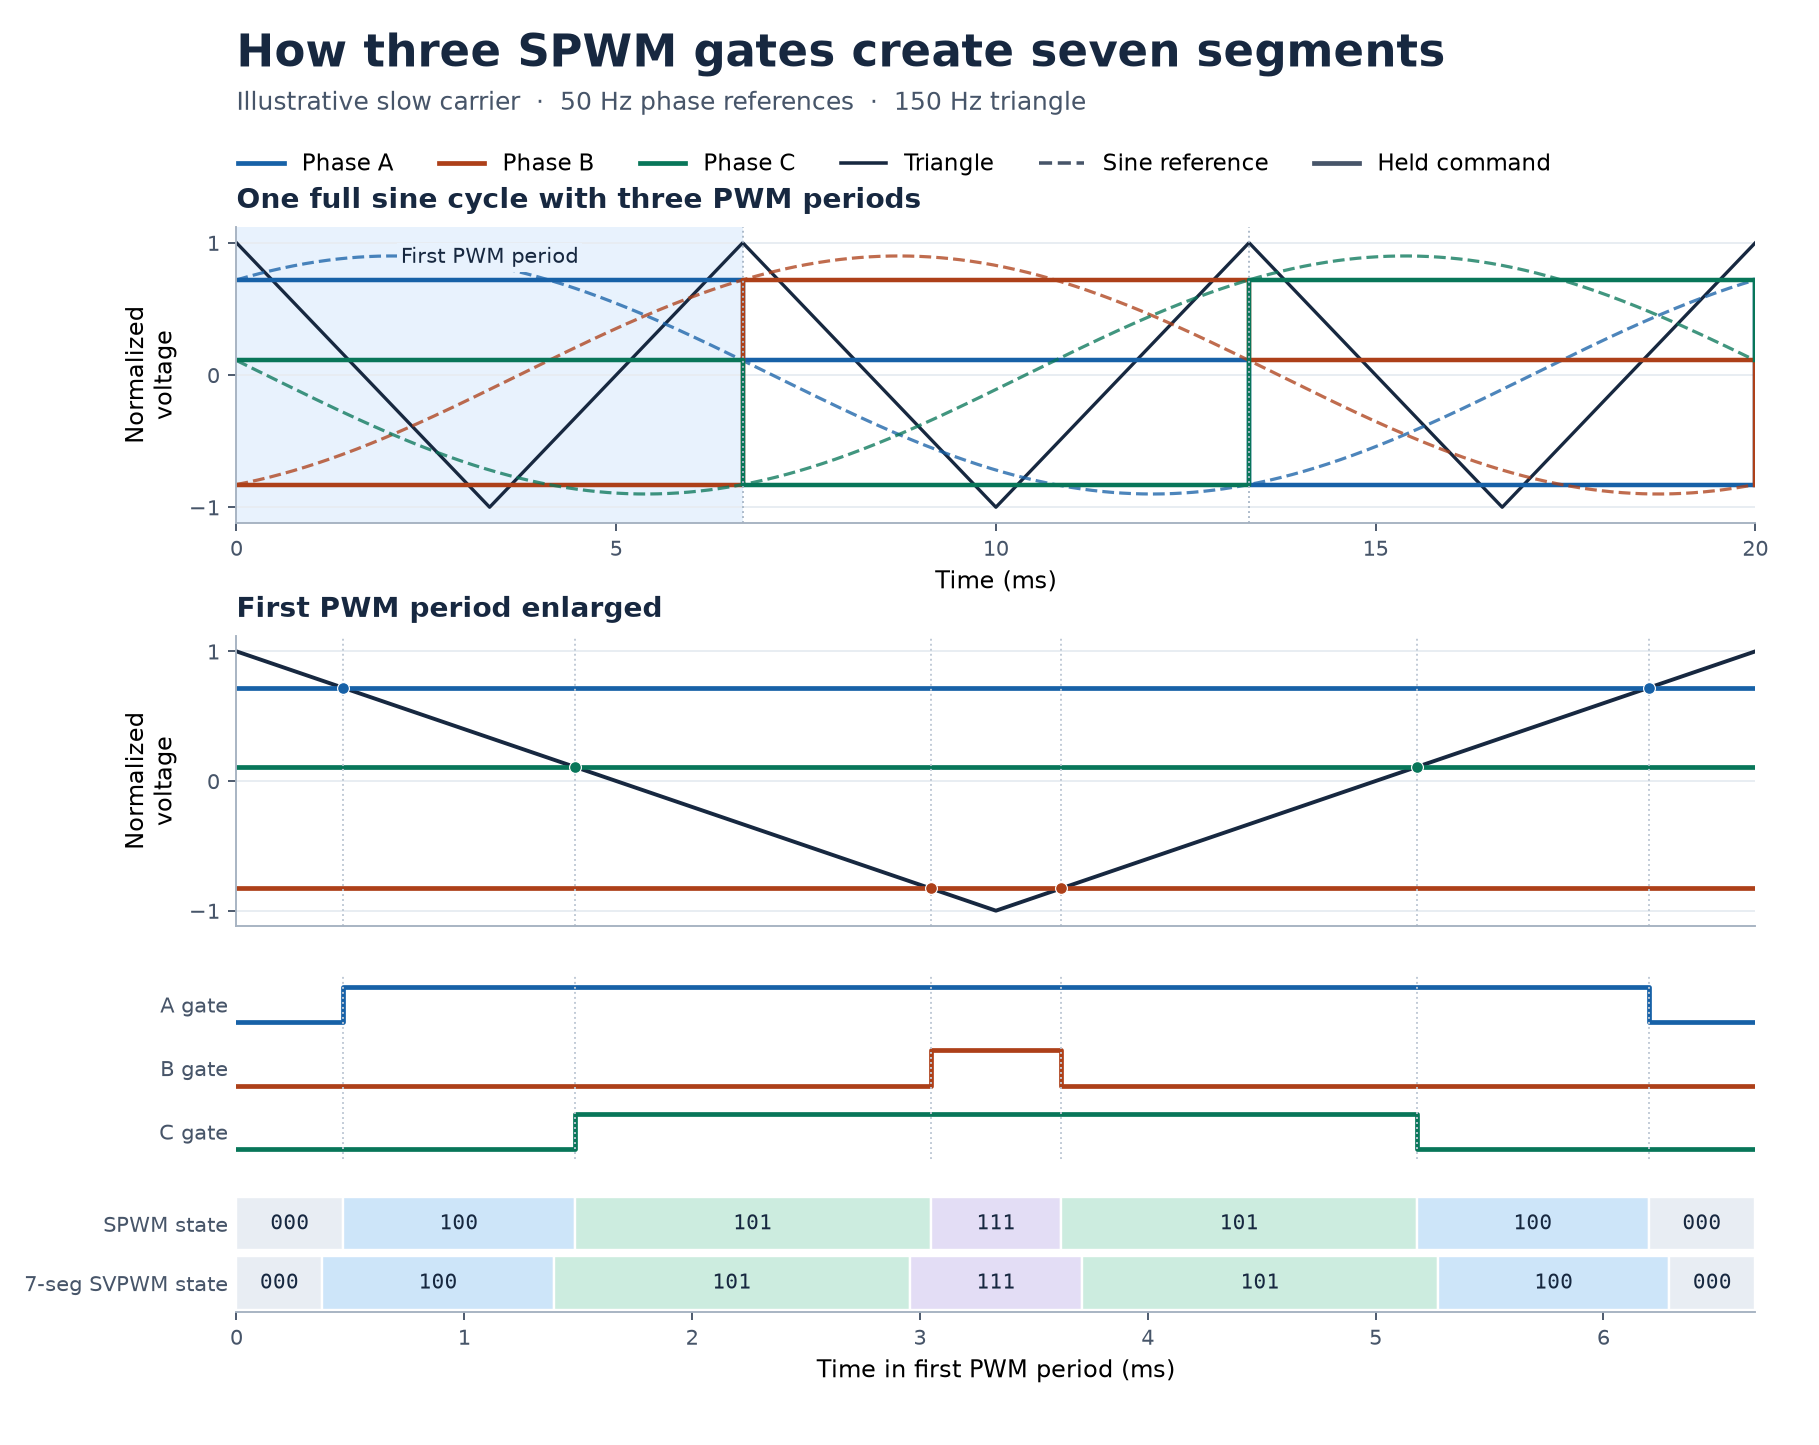
Pour comprendre la méthode : Method background: FOC à flux rotorique orientéRotor-field-oriented control · Principe de la SVPWMSVPWM principle
Lire la vitesse avec la charge, le couple et le fluxRead speed alongside load, torque and flux
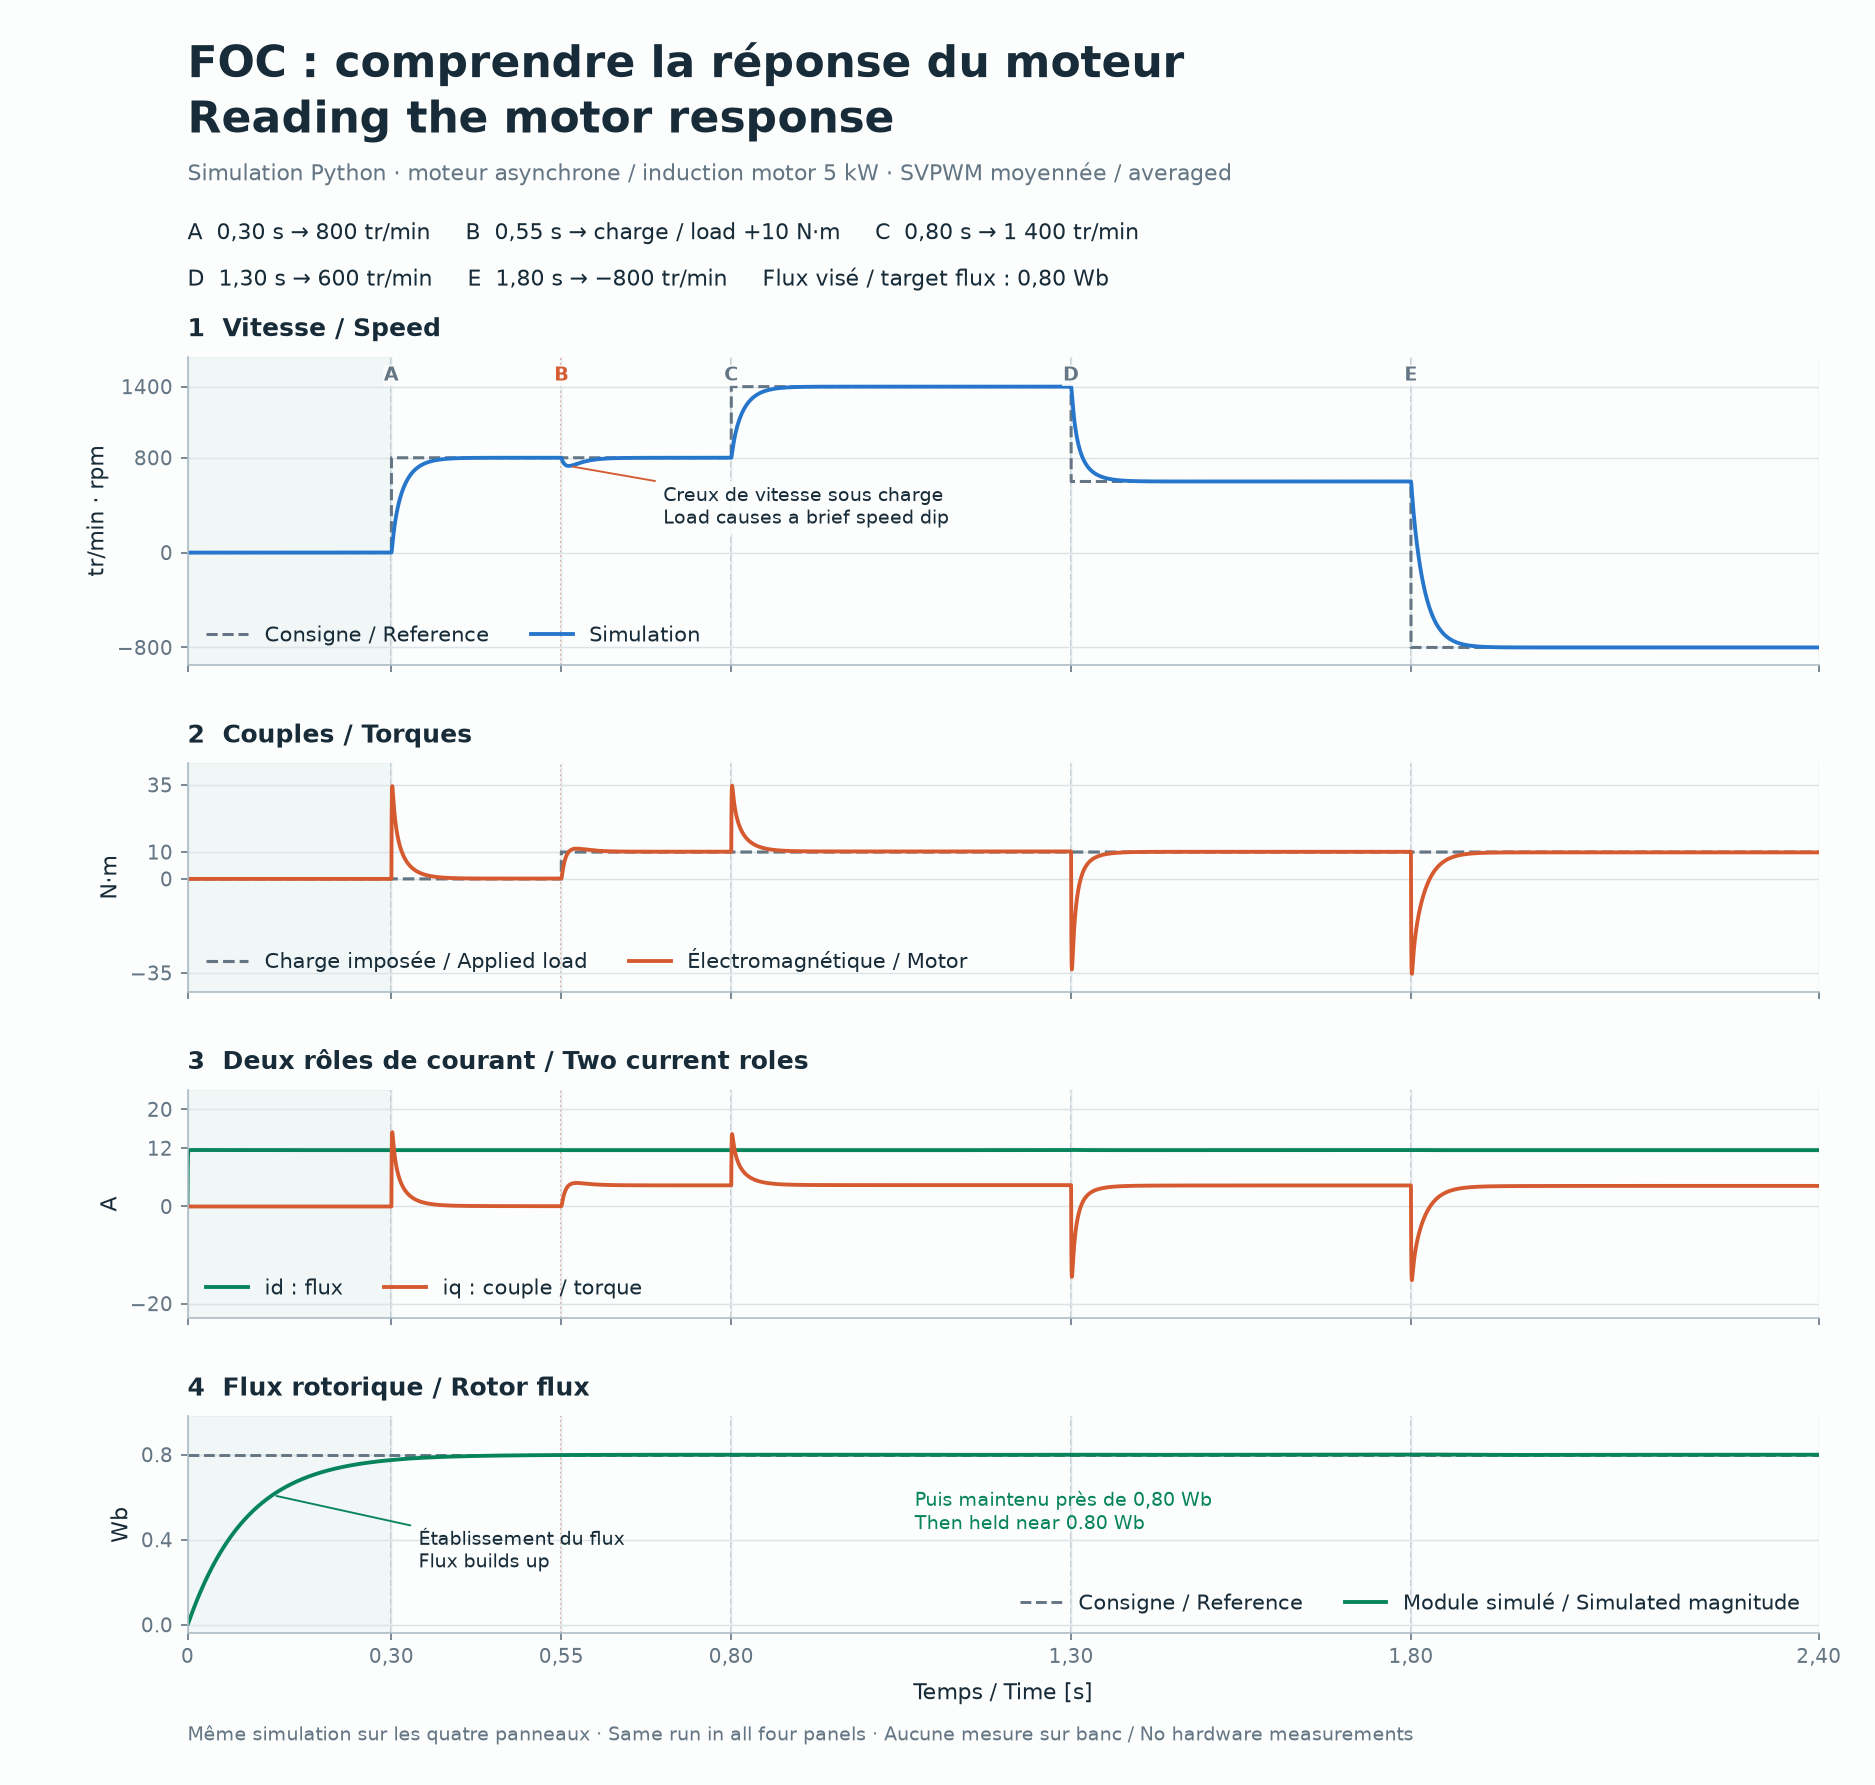
Une courbe de vitesse isolée cache la cause des écarts. Ces quatre vues partagent le même axe temporel et proviennent d’un même calcul Python.A speed trace alone hides the cause of deviations. These four views share one time axis and come from the same Python simulation.
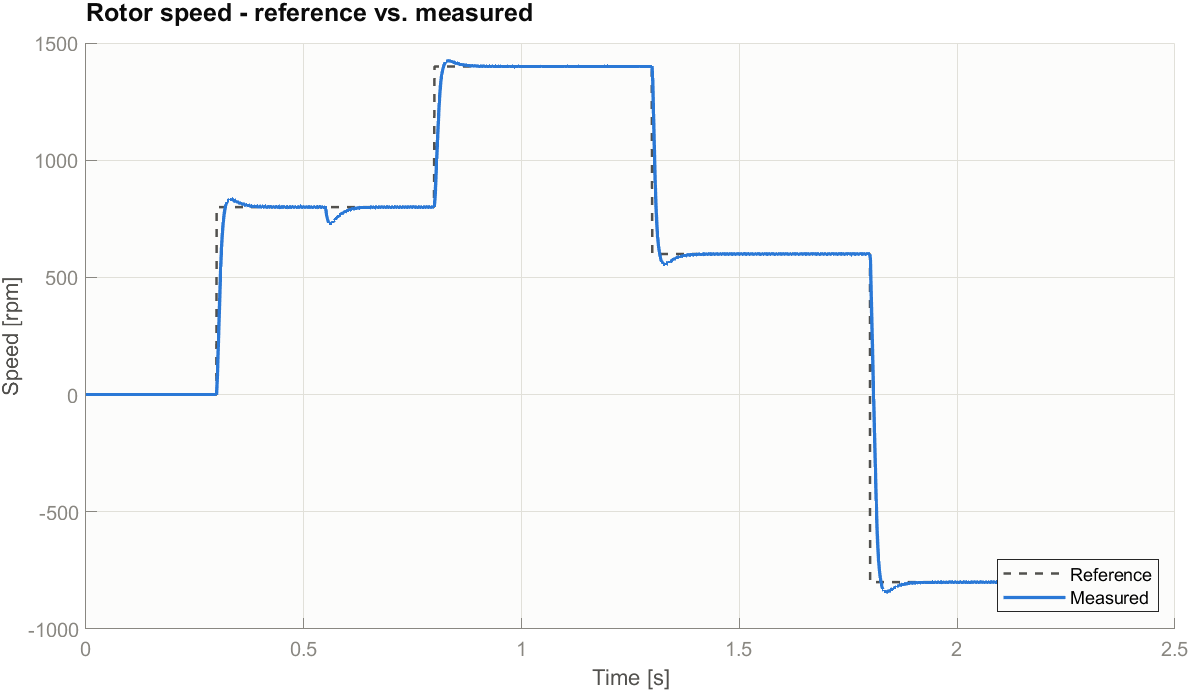
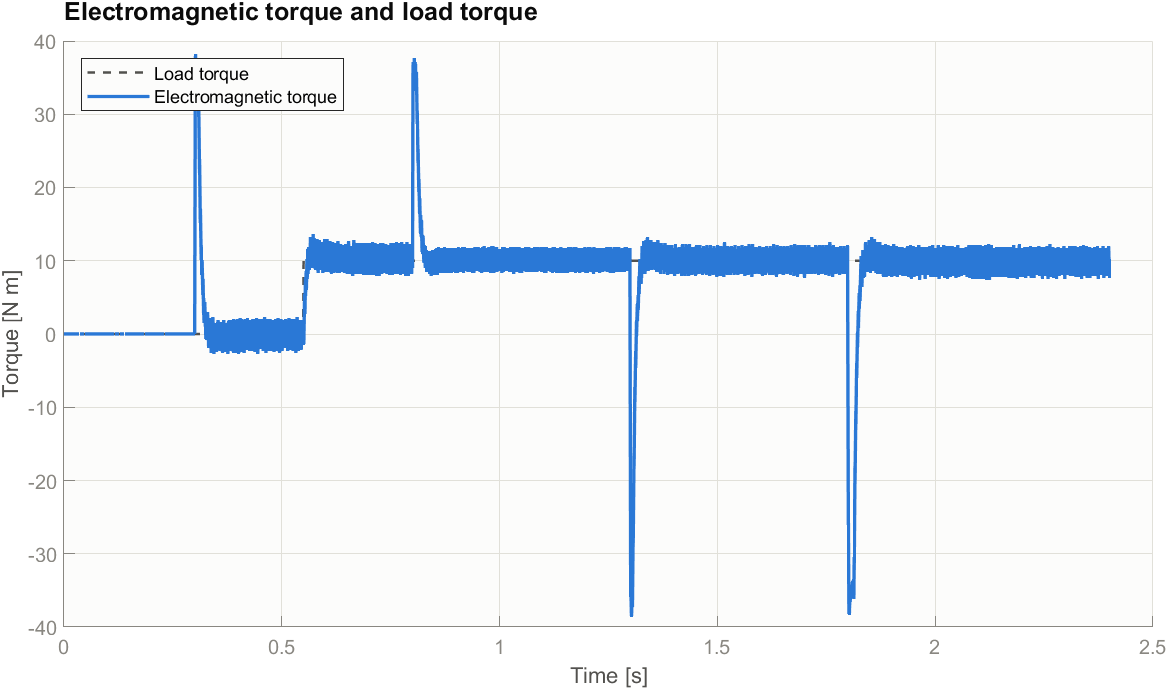
Les changements de consigne demandent une accélération, un freinage ou une inversion. Le couple électromagnétique change pour produire cette évolution. L’application de la charge provoque, elle, un creux de vitesse que la boucle corrige en augmentant la demande de couple.Reference changes demand acceleration, braking or reversal. Electromagnetic torque changes to produce that motion. Applying load instead causes a speed dip, which the loop corrects by increasing torque demand.
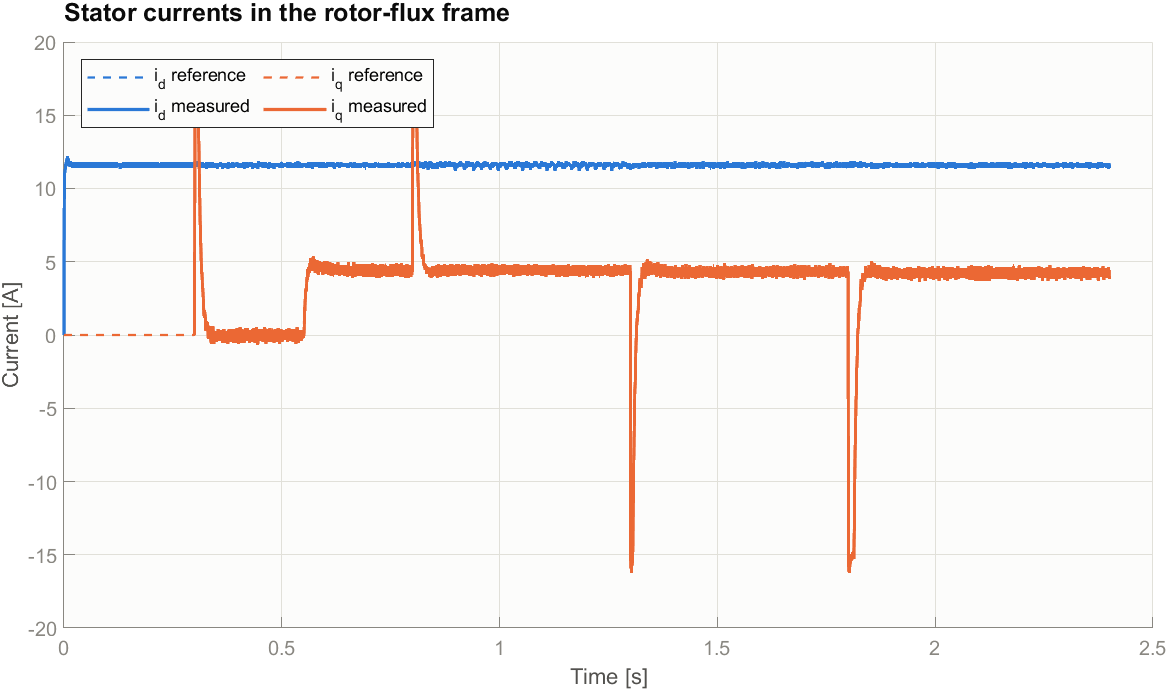
La référence de flux reste fixée à 0,8 Wb : sa courbe montre la montée initiale puis le maintien du flux, et non une consigne de défluxage. Les courants id et iq permettent de lire séparément l’aimantation et l’effort de couple.Flux reference stays at 0.8 Wb: its trace shows initial build-up and subsequent flux control, not a field-weakening command. The id and iq traces distinguish magnetisation from torque effort.
À 0,55 s, la charge de +10 N·m provoque le creux de vitesse. À 1,30 s puis 1,80 s, le couple et iq deviennent temporairement négatifs pour ralentir puis inverser la rotation. Leur retour à des valeurs positives à vitesse négative vient de la convention du scénario : la charge conserve le signe +10 N·m après l’inversion, et le moteur doit équilibrer cette action.At 0.55 s, the +10 N·m load causes the speed dip. At 1.30 s and 1.80 s, torque and iq briefly become negative to slow down and then reverse rotation. Their return to positive values at negative speed follows the scenario’s sign convention: load torque remains +10 N·m after reversal, and the motor must balance that action.
Comparer les trois modulations dans SimscapeCompare the three PWM variants in Simscape
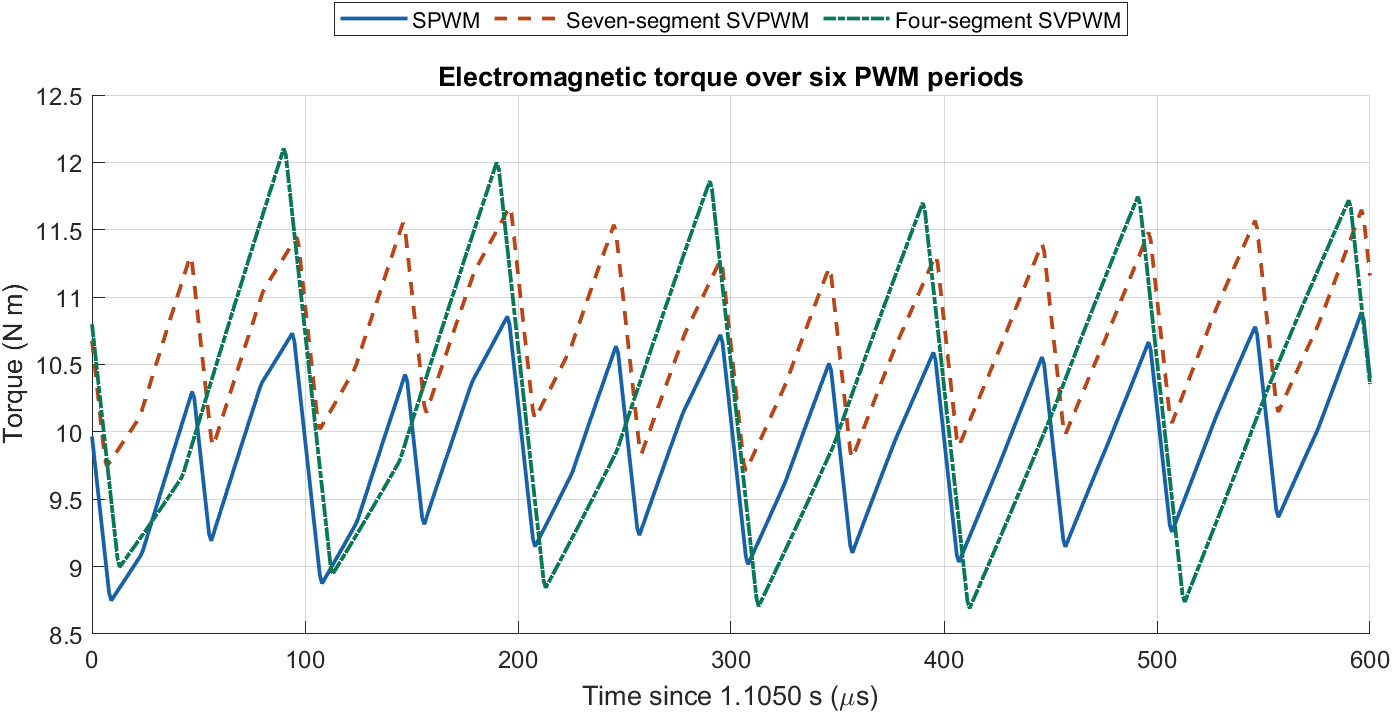
Pourquoi les tensions de la SPWM et de la SVPWM à sept segments se ressemblent-elles ? J’ai ajouté une séquence à quatre segments pour isoler l’effet du placement des impulsions.Why do SPWM and seven-segment SVPWM produce such similar voltage traces? I added a four-segment variant to see how changing the pulse placement affects the drive.
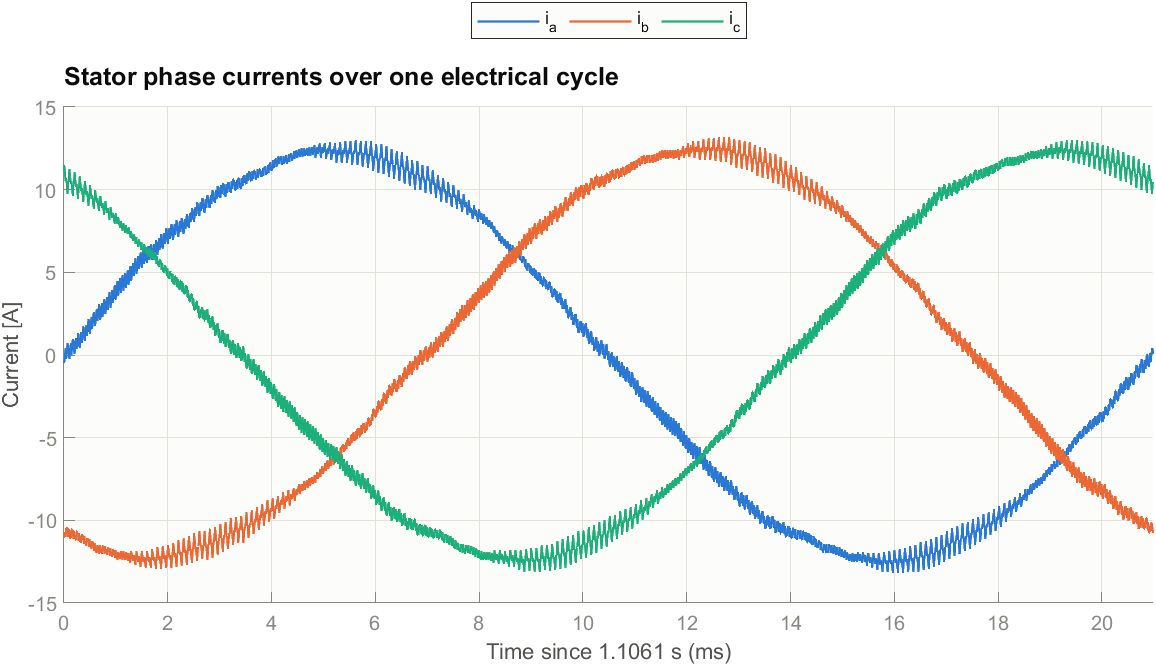
J’ai simulé les trois modèles avec le même onduleur IGBT, un bus continu de 540 V, une fréquence de commutation de 10 kHz et les mêmes réglages de commande. J’ai comparé les tensions de phase et le couple sur six périodes, de 1,1050 à 1,1056 s, à la consigne de 1 400 tr/min.I ran the three models with the same IGBT inverter, 540 V DC bus, 10 kHz switching frequency and controller settings. I compared phase voltages and torque over six periods, from 1.1050 to 1.1056 s, at the 1,400 rpm command.