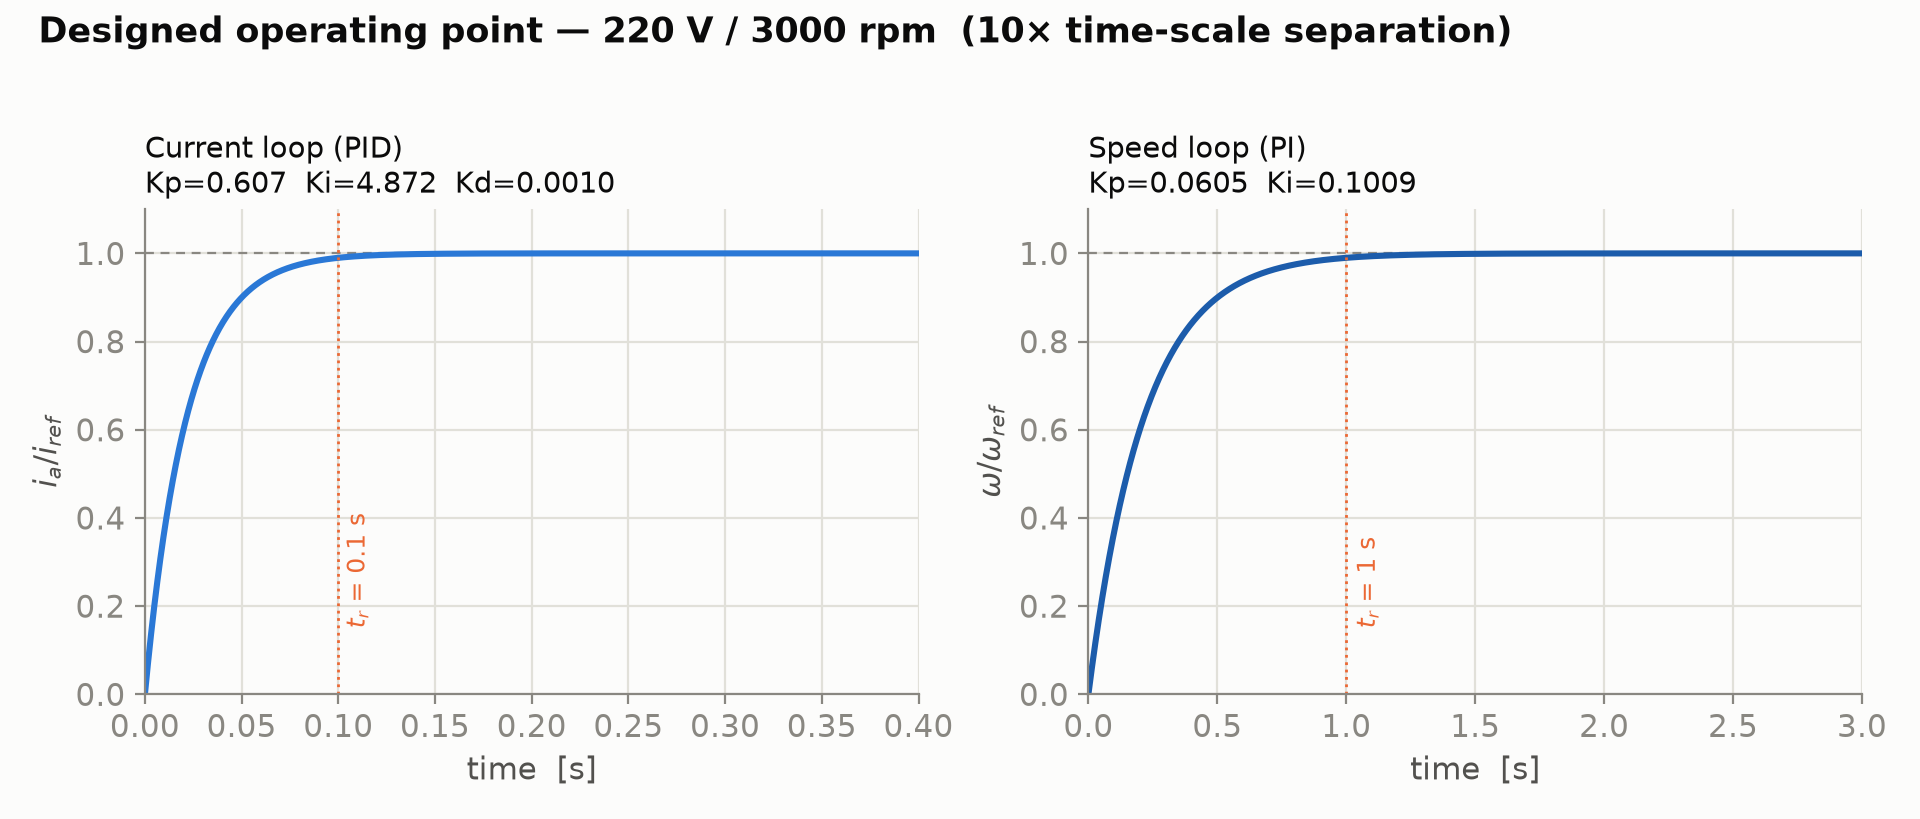
Régler la vitesse en agissant sur le courantControlling speed through armature current
Quand la charge augmente, le moteur doit produire davantage de couple pour tenir sa vitesse. La boucle externe demande alors plus de courant d’induit et la boucle interne agit sur le redresseur pour atteindre cette consigne.When load increases, the motor needs more torque to hold its speed. The outer loop requests more armature current and the inner loop drives the rectifier to reach that target.
J’ai réglé le PI de vitesse et le PID de courant à partir du modèle de la machine. La boucle de courant répond sur une échelle de temps plus courte que la boucle de vitesse, ce qui laisse au courant le temps de suivre la demande de couple.I tuned the speed PI and current PID from the motor model. The current loop responds on a shorter time scale than the speed loop so that armature current can follow the torque demand.
- ActionneurActuator
Pont triphasé commandé à thyristors.Three-phase controlled thyristor bridge.
- Boucle interneInner loop
Courant et couple, réponse rapide.Current and torque, fast response.
- Boucle externeOuter loop
Vitesse et rejet des perturbations de charge.Speed and load-disturbance rejection.
Du schéma-blocs à Simscape ElectricalFrom block diagram to Simscape Electrical
J’ai conservé les deux boucles et leurs retours de mesure. J’ai remplacé le modèle moyen de l’entraînement par un circuit qui calcule la tension d’induit à chaque commutation. Les deux simulations suivent leurs scénarios d’origine, avec des échelons à des instants différents.I kept the two feedback loops and replaced the averaged drive model with a circuit that calculates armature voltage as the thyristors switch. Each simulation uses its original scenario, with speed steps at different times.
Implémentation 1 · Blocs SimulinkImplementation 1 · Simulink blocks
Un bloc du premier ordre représente la tension moyenne du redresseur. Le sous-système moteur relie cette tension au courant, puis le couple et la charge à la vitesse. Les blocs permettent de suivre le trajet du signal entre les deux correcteurs.A first-order block represents the rectifier’s average voltage. The motor subsystem relates voltage to current, then motor and load torque to speed. The blocks make the signal path through both controllers visible.
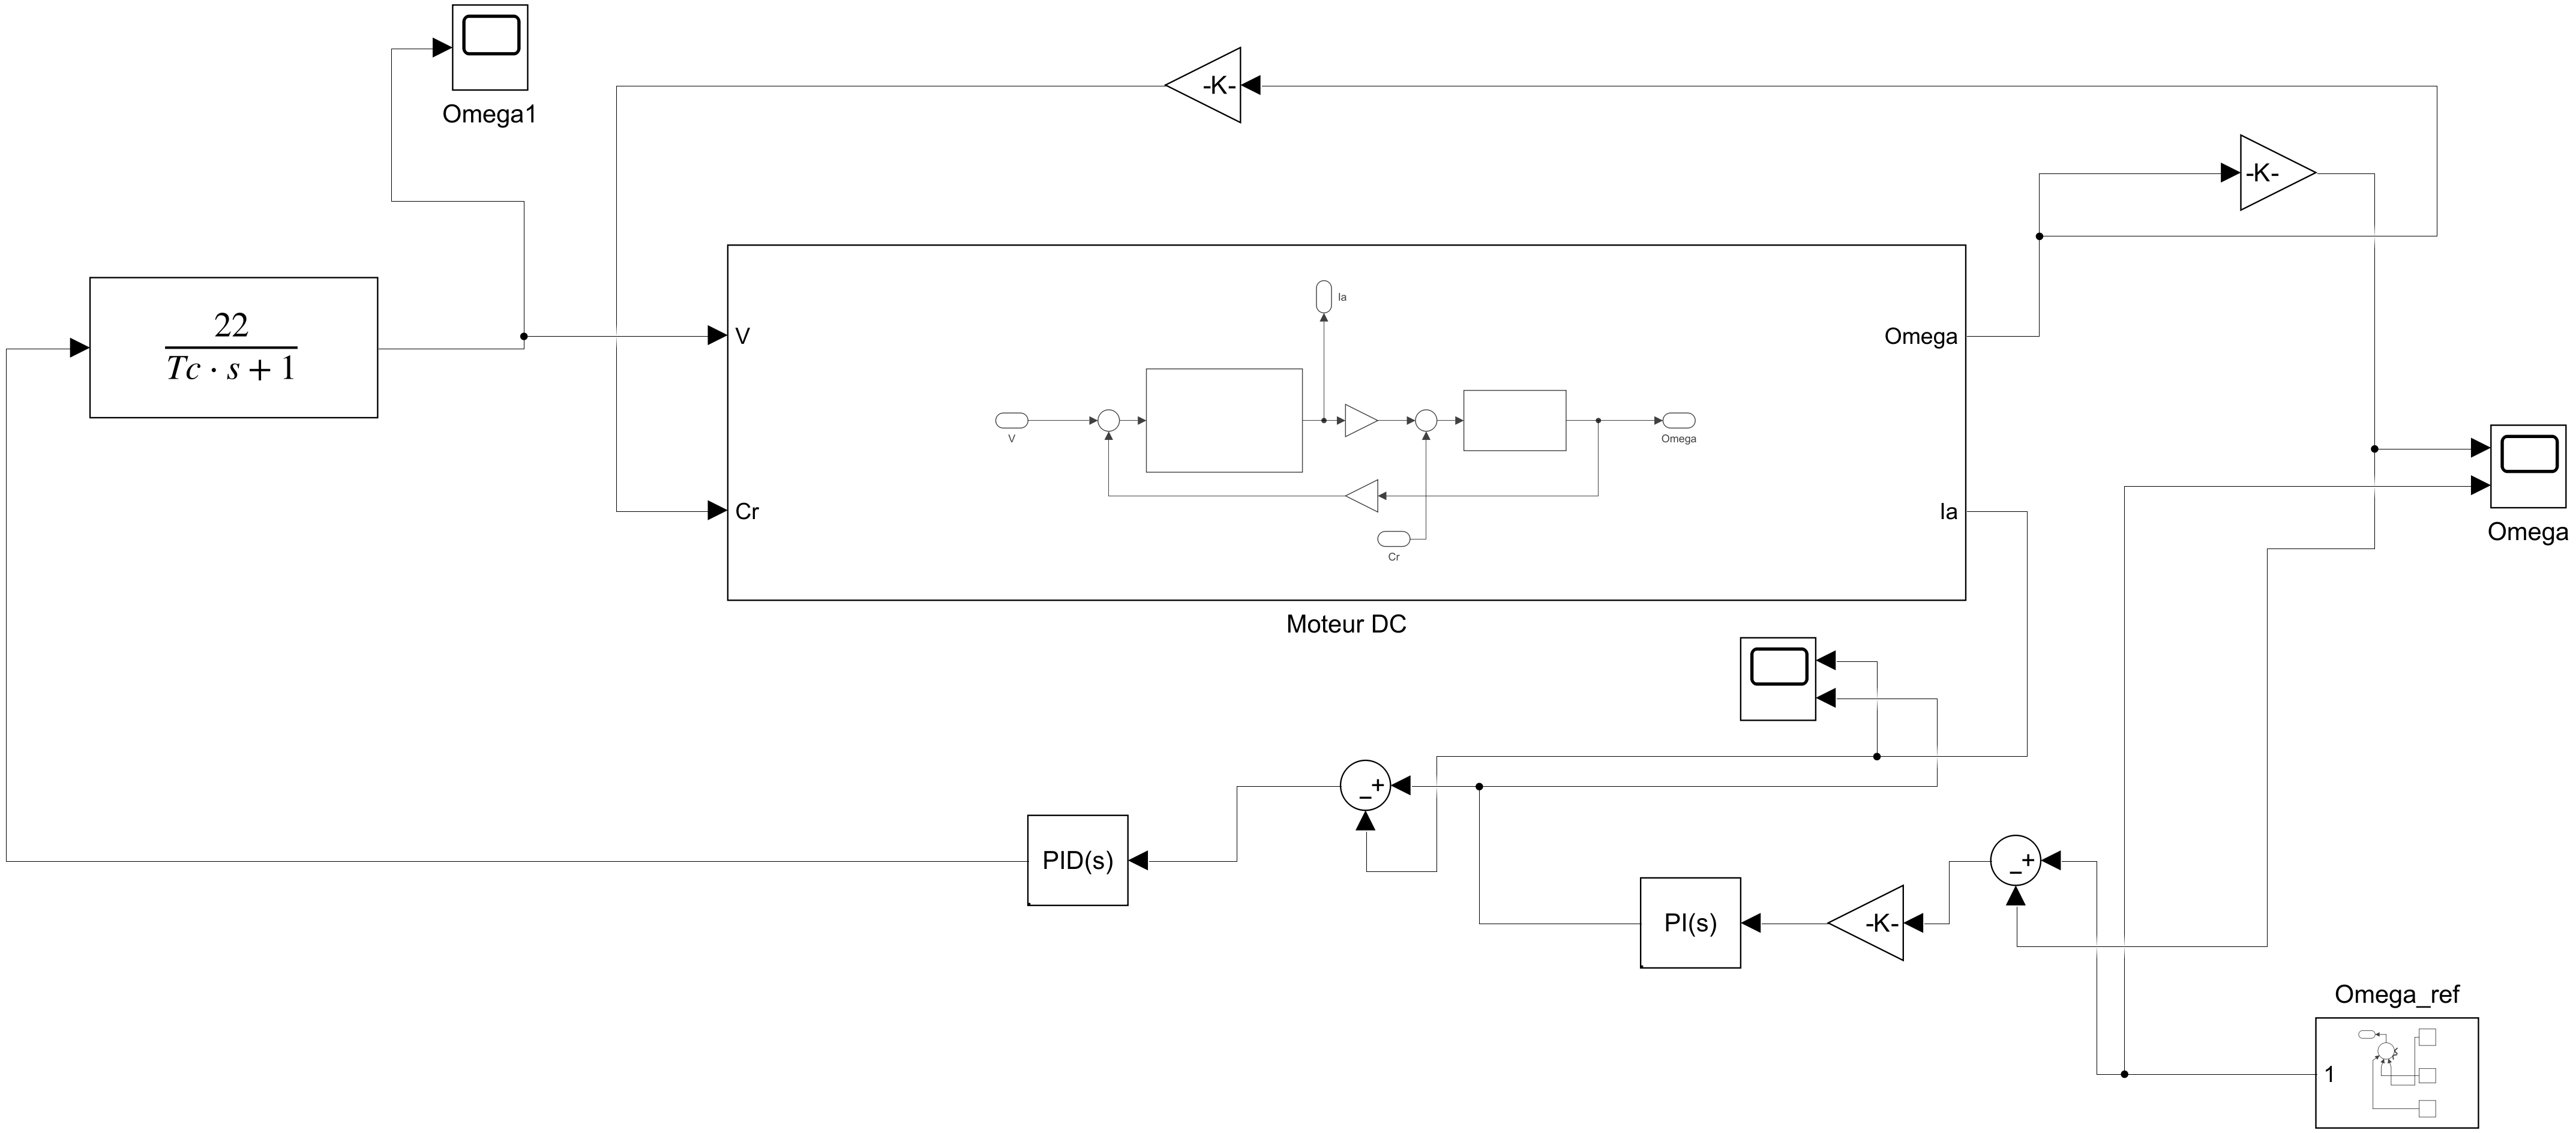
FIGUREDans la version par blocs, le redresseur est représenté par sa réponse moyenne.In the block-based version, the rectifier is represented by its average response. 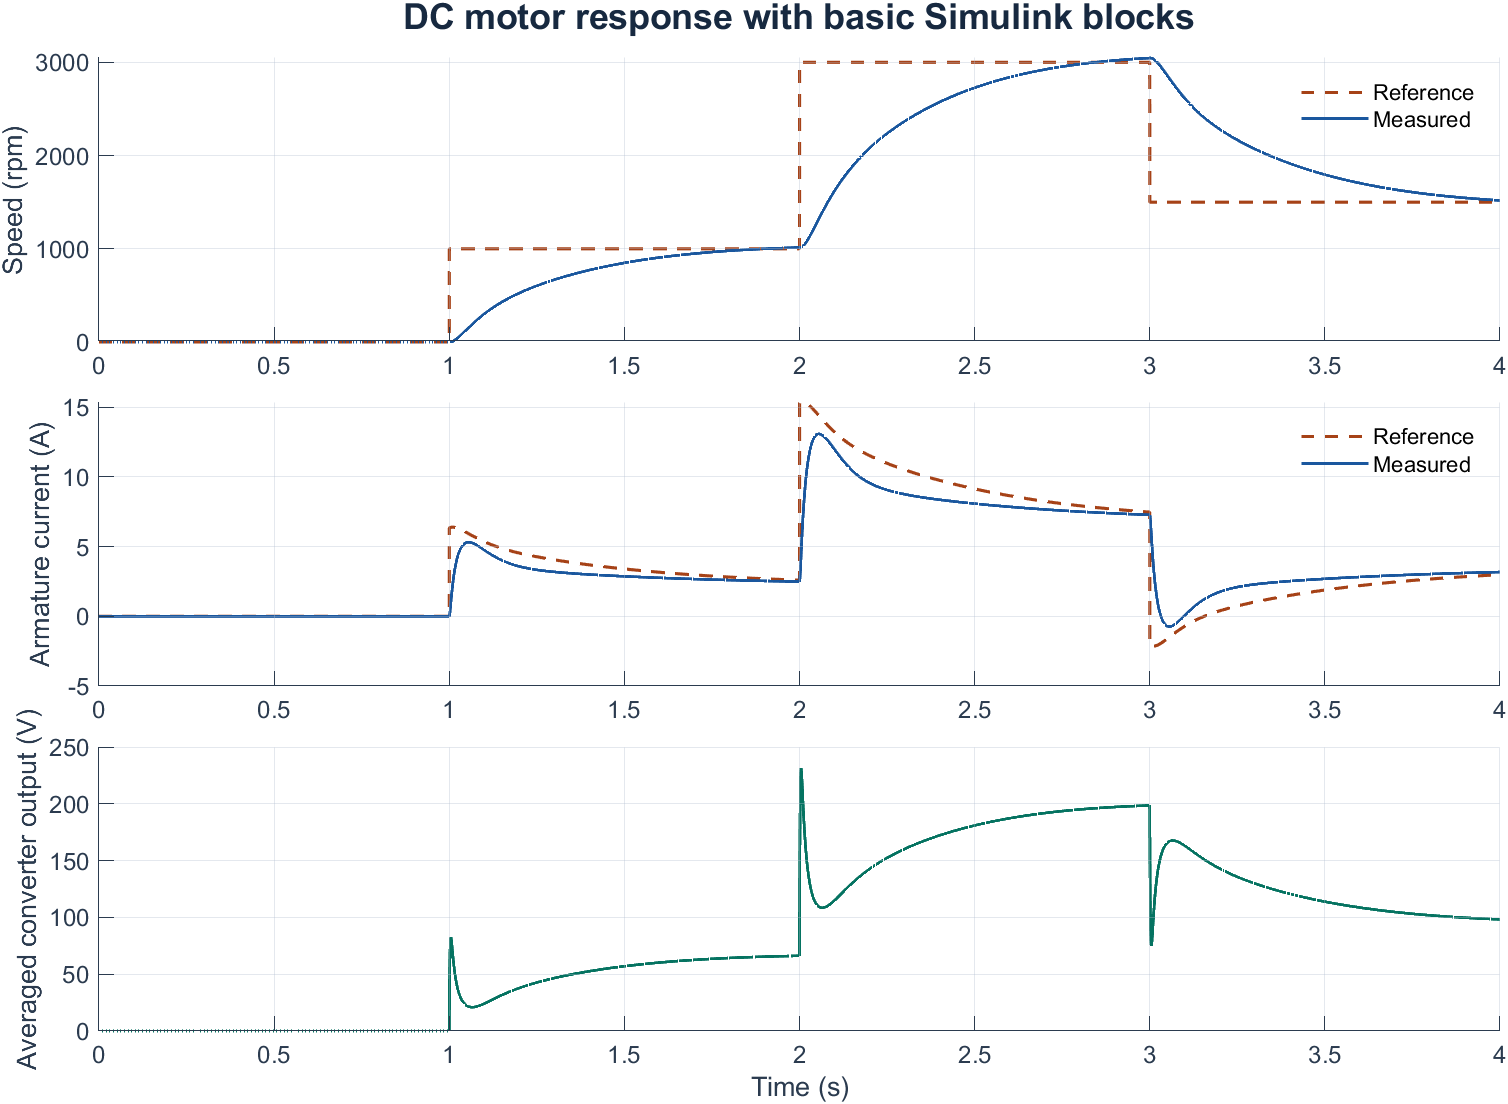
FIGUREDans ce scénario de 4 s, la consigne passe à 1 000, 3 000 et 1 500 tr/min à 1, 2 et 3 s, respectivement.In this 4 s scenario, the reference steps to 1,000, 3,000 and 1,500 rpm at 1, 2 and 3 s, respectively. Implémentation 2 · Circuit Simscape ElectricalImplementation 2 · Simscape Electrical circuit
Dans Specialized Power Systems, la commande du PID de courant fixe l’angle d’amorçage du pont. Un générateur synchronisé au réseau produit les six impulsions. Le pont à thyristors et l’inductance de lissage alimentent la machine. Un capteur renvoie le courant d’induit et le bloc moteur fournit la vitesse.In Specialized Power Systems, the current PID output sets the bridge firing angle. A generator synchronized to the AC supply produces the six firing pulses. The thyristor bridge and smoothing inductor supply the motor. A sensor feeds back armature current and the motor block provides speed.
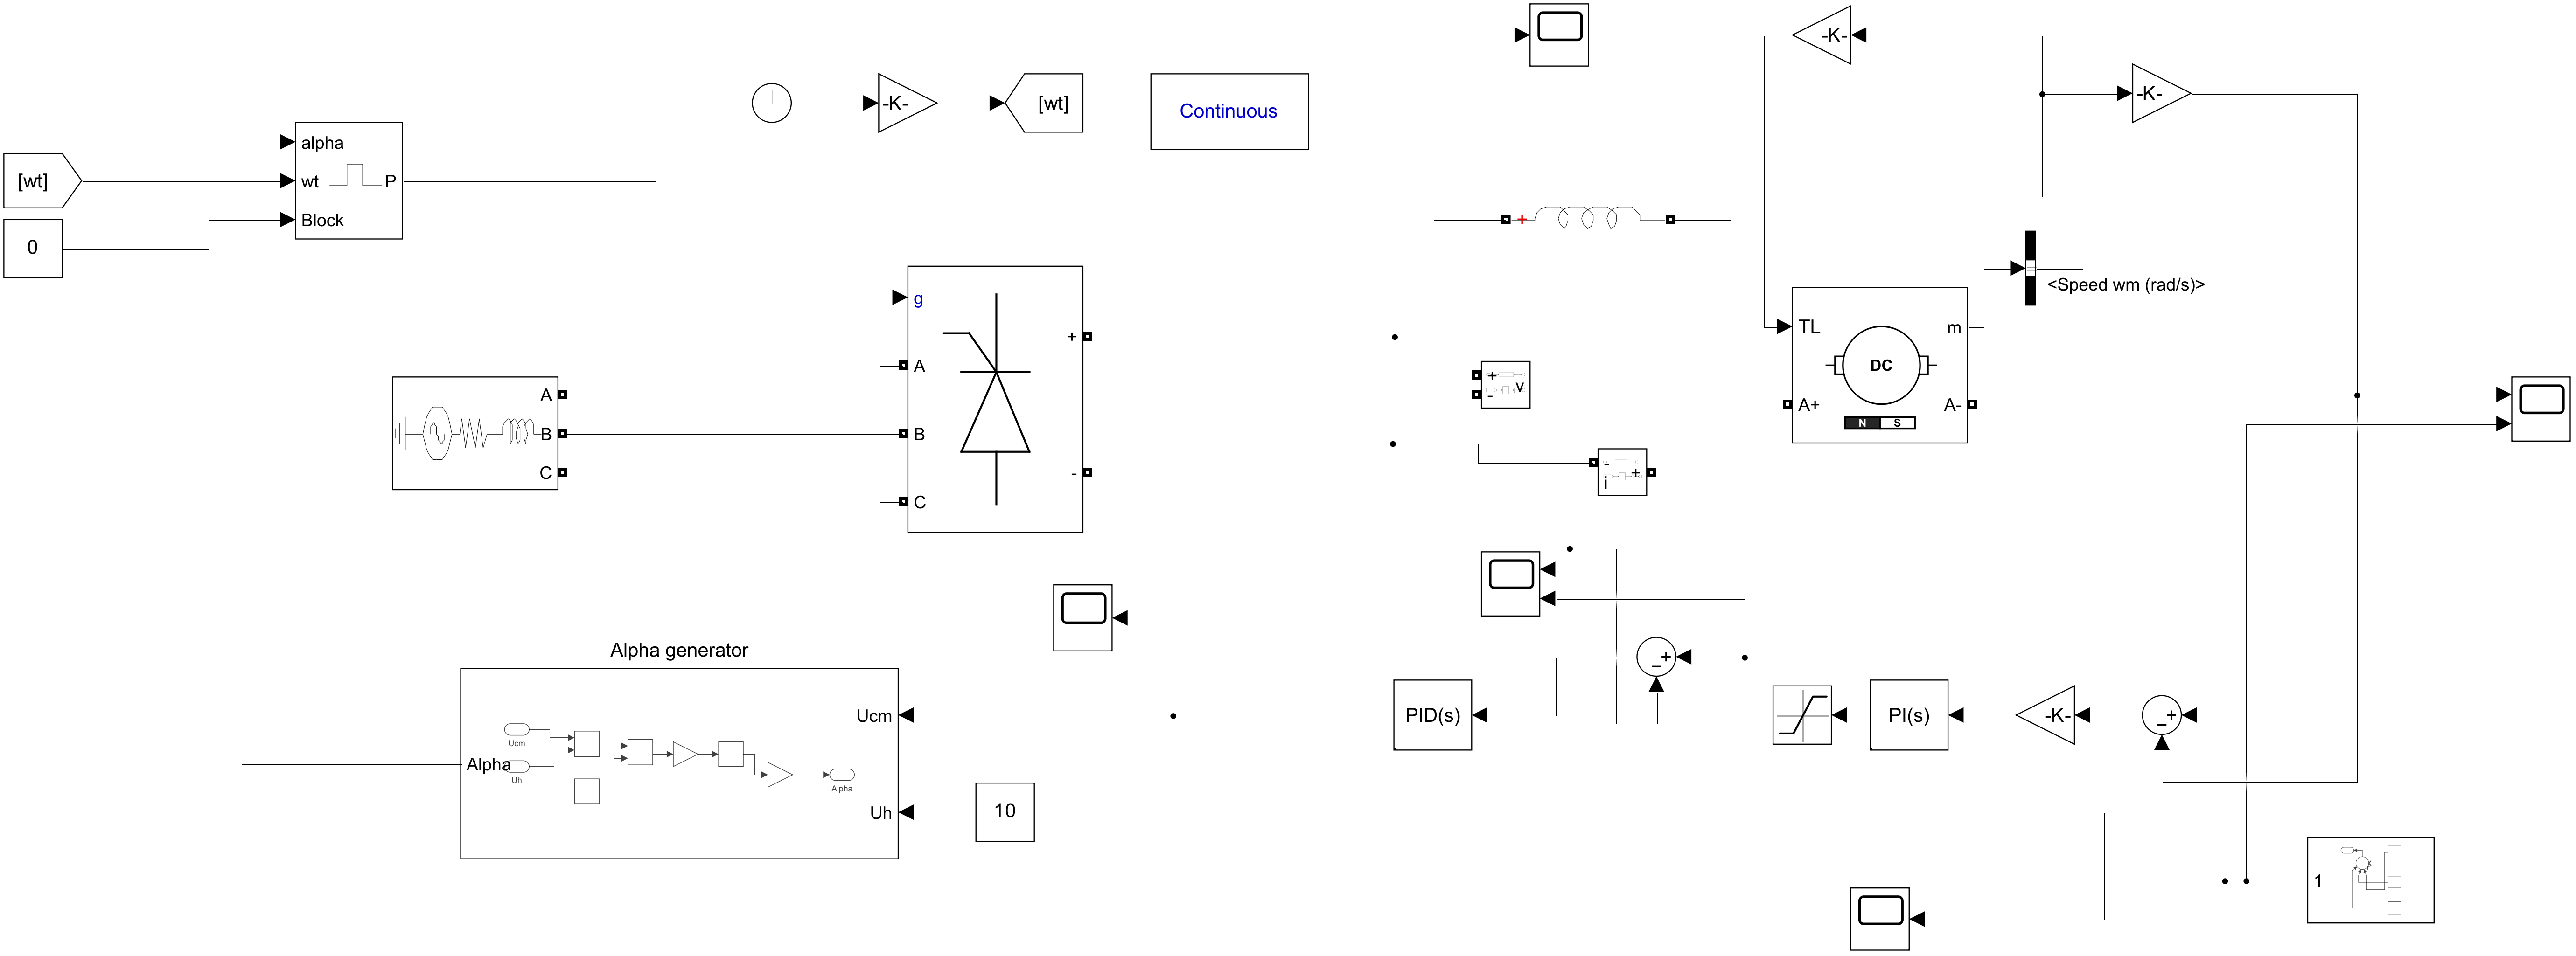
FIGURELa version Simscape détaille les impulsions d’amorçage, le pont et les capteurs.The Simscape version models the firing pulses, bridge and sensors explicitly.
Les choix de calculCalculation choices
Les scripts MATLAB calculent les gains à partir des paramètres du moteur et des temps de réponse visés. Le rapport détaille le réglage analytique par compensation pôle–zéro.The MATLAB scripts calculate gains from the motor parameters and target response times. The report details the analytical pole-zero cancellation method.
Les résultats dans SimscapeThe Simscape results
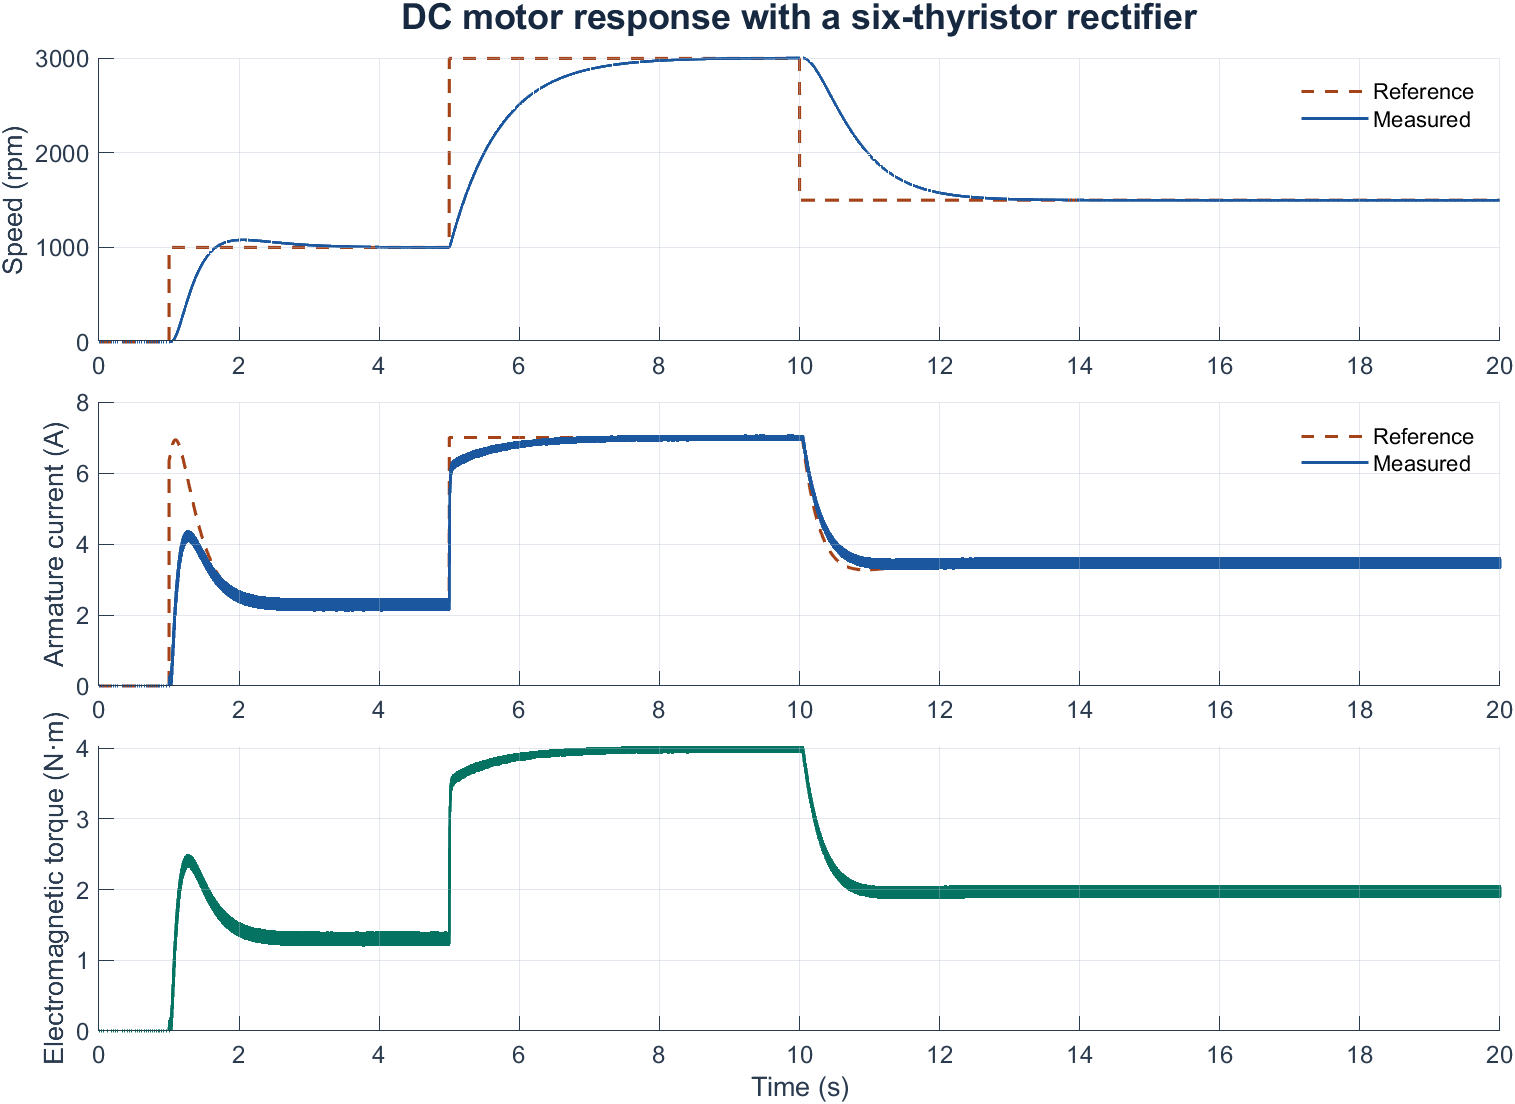
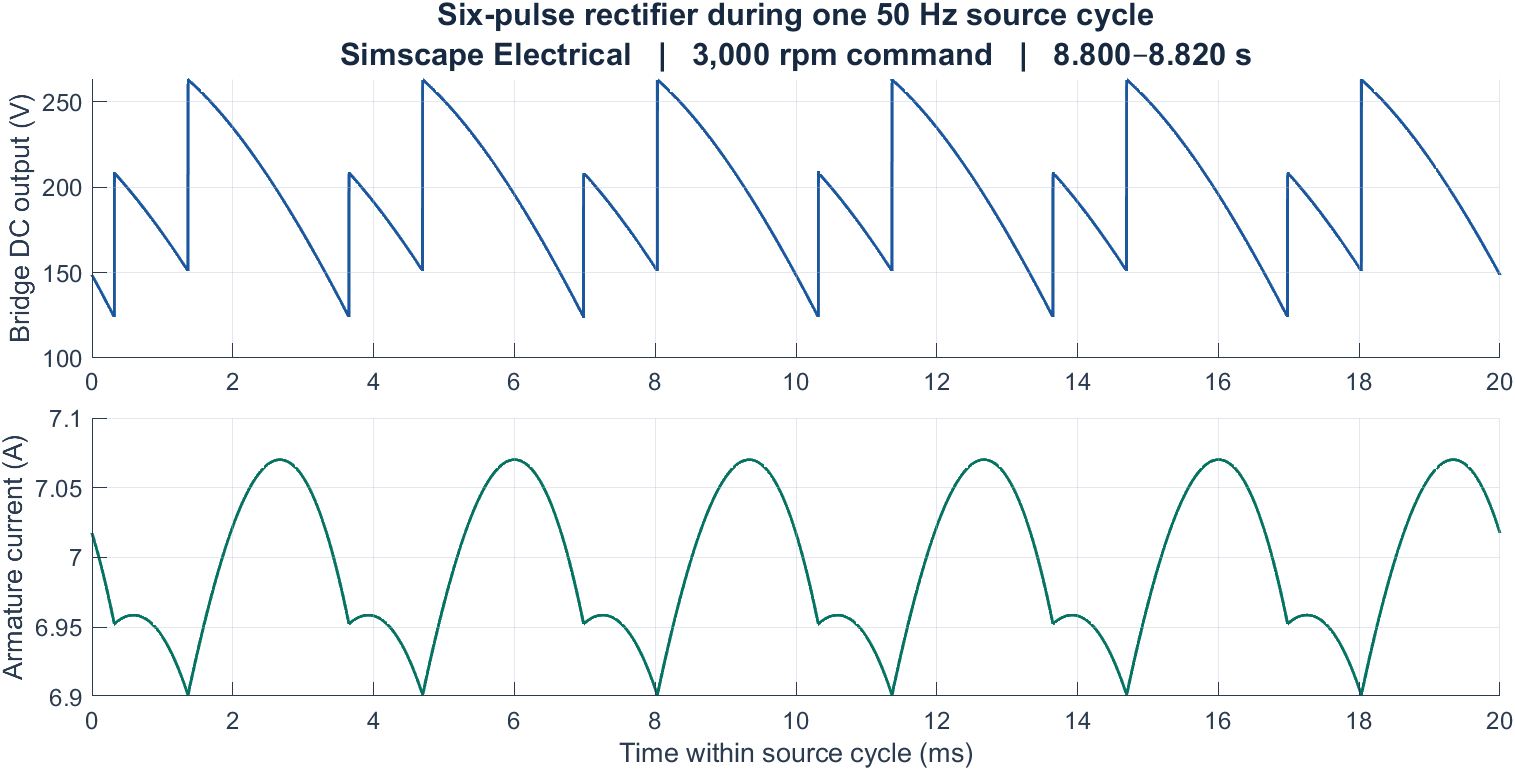
Dans le scénario Simscape de 20 s, la consigne passe à 1 000 tr/min à 1 s, à 3 000 tr/min à 5 s, puis à 1 500 tr/min à 10 s. La vitesse simulée atteint un maximum de 3 004,42 tr/min et termine à 1 499,95 tr/min.In the 20 s Simscape scenario, the reference steps to 1,000 rpm at 1 s, 3,000 rpm at 5 s, and 1,500 rpm at 10 s. The simulated speed peaks at 3,004.42 rpm and ends at 1,499.95 rpm.
Le réglage vérifié dans PythonCross-checking the tuning in Python
J’ai aussi reproduit le calcul des gains en NumPy et SciPy. Le modèle moyen permet de balayer les temps de réponse et de voir leur influence sur le dépassement et le temps d’établissement.I also reproduced the gain calculations in NumPy and SciPy. The averaged model lets me vary the response targets and see how they affect overshoot and settling time.